
【導(dǎo)讀】當(dāng)人形機(jī)器人從實(shí)驗(yàn)室走向工廠(chǎng),產(chǎn)業(yè)界正從“技術(shù)好奇”轉(zhuǎn)向“價(jià)值拷問(wèn)”。泰瑞達(dá)機(jī)器人圓桌論壇上,他山科技、北京人形機(jī)器人創(chuàng)新中心及Robotiq專(zhuān)家達(dá)成共識(shí):物理AI落地的關(guān)鍵,不在外形多擬人,而在能否于“臟、亂、險(xiǎn)、枯燥”的剛性場(chǎng)景中構(gòu)建穩(wěn)定、可靠且可規(guī)模復(fù)制的運(yùn)營(yíng)能力。從柔性物料加工到精密上下料,與會(huì)者明確了ROI清晰的切口,也直面觸覺(jué)感知閉環(huán)缺失、軟硬協(xié)同不足、高質(zhì)量數(shù)據(jù)匱乏三大斷層。
在泰瑞達(dá)機(jī)器人近日主辦的線(xiàn)上圓桌論壇上,來(lái)自他山科技、北京人形機(jī)器人創(chuàng)新中心及Robotiq的技術(shù)與銷(xiāo)售專(zhuān)家形成共識(shí):具身智能 – 物理AI – 從實(shí)驗(yàn)室走向產(chǎn)線(xiàn)的關(guān)鍵,不在外形多擬人,而在能否于“臟、亂、差、險(xiǎn)、枯燥”的剛性場(chǎng)景中,構(gòu)建出穩(wěn)定、可靠且可規(guī)模化復(fù)制的運(yùn)營(yíng)能力。
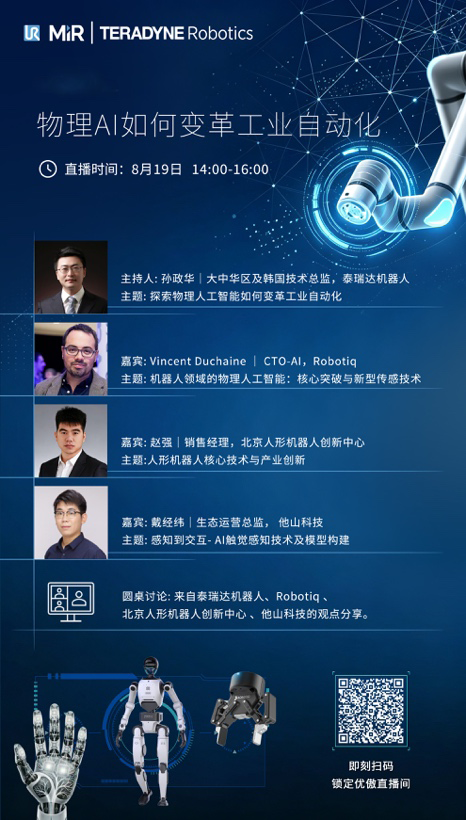
與會(huì)嘉賓指出,產(chǎn)業(yè)的突破路徑清晰指向兩個(gè)維度:一是改變當(dāng)前的機(jī)器訓(xùn)練方式,從人類(lèi)示教走向自主交互學(xué)習(xí);二是推動(dòng)生態(tài)共建,打破數(shù)據(jù)孤島與標(biāo)準(zhǔn)割裂的困局。 值得注意的是,人形機(jī)器人研發(fā)中積累的靈巧操作與自主性技術(shù),將率先反哺和賦能成熟的工業(yè)機(jī)器人品類(lèi),這為優(yōu)傲機(jī)器人等協(xié)作機(jī)器人廠(chǎng)商帶來(lái)了明確的創(chuàng)新方向。這也使協(xié)作機(jī)器人成為物理 AI 部署的核心載體。一個(gè)開(kāi)放、以 API 為優(yōu)先設(shè)計(jì)的執(zhí)行層,具備ROS 2 支持以及對(duì)工業(yè)數(shù)據(jù)的實(shí)時(shí)訪(fǎng)問(wèn)能力,能夠讓 AI 模型以安全、可重復(fù)的方式在真實(shí)生產(chǎn)線(xiàn)上執(zhí)行任務(wù)。正因如此,越來(lái)越多面向物理世界開(kāi)發(fā) AI 應(yīng)用的開(kāi)發(fā)者,選擇從成熟的工業(yè)平臺(tái)著手,而不是從專(zhuān)門(mén)定制的硬件開(kāi)始構(gòu)建。
臟累苦險(xiǎn),人形機(jī)器人應(yīng)聚焦ROI清晰的場(chǎng)景落地嘉賓認(rèn)為,具身智能不應(yīng)盲目追求通用性,而應(yīng)攻克傳統(tǒng)自動(dòng)化難以覆蓋、人工成本高且投資回報(bào)清晰的場(chǎng)景。這些場(chǎng)景具備任務(wù)標(biāo)準(zhǔn)化、環(huán)境結(jié)構(gòu)化、痛點(diǎn)極致化的特征。
柔性物料加工處理:小龍蝦分揀與剝殼被列舉為頗具代表性的案例。面對(duì)生鮮批次差異大、軟硬不一的特點(diǎn)。類(lèi)似這樣的場(chǎng)景人力成本高且流動(dòng)性大,ROI模型清晰,是技術(shù)落地的理想切口。
精密上下料與插裝:在3C電子及汽車(chē)零部件行業(yè),多品種、小批量的常態(tài)導(dǎo)致傳統(tǒng)自動(dòng)化換線(xiàn)成本高昂。基于感知和自適應(yīng)能力的機(jī)器人能容忍物料偏差,大幅減少精密工裝投入,提升產(chǎn)線(xiàn)柔性。
標(biāo)準(zhǔn)化勞務(wù)與高危作業(yè): 餐飲后廚洗碗、電力巡檢帶電操作、物料轉(zhuǎn)運(yùn)等場(chǎng)景,因工作枯燥、人員流失率高或存在安全風(fēng)險(xiǎn),正成為機(jī)器人快速?gòu)?fù)制部署的重點(diǎn)領(lǐng)域。
人形機(jī)器人技術(shù)反哺?jìng)鹘y(tǒng)自動(dòng)化技術(shù)
與會(huì)專(zhuān)家特別強(qiáng)調(diào)了一個(gè)關(guān)鍵趨勢(shì),即人形機(jī)器人研發(fā)中積累的靈巧操作與自主性技術(shù),并不會(huì)孤立存在,而是將率先賦能傳統(tǒng)的協(xié)作機(jī)器人與工業(yè)機(jī)械臂。
未來(lái)3至5年,隨著力控與觸覺(jué)技術(shù)的下放,傳統(tǒng)機(jī)器人將從簡(jiǎn)單的拾取放置擴(kuò)展到更復(fù)雜的裝配、打磨及力控任務(wù)。制造業(yè)將見(jiàn)證更多類(lèi)型的機(jī)器人技術(shù)在產(chǎn)線(xiàn)上解決比簡(jiǎn)單搬運(yùn)更復(fù)雜的物理交互問(wèn)題,推動(dòng)機(jī)器人在工廠(chǎng)環(huán)境中真正實(shí)現(xiàn)自適應(yīng)。物理AI在工業(yè)生產(chǎn)場(chǎng)景的技術(shù)破局路徑盡管產(chǎn)業(yè)前景廣闊,但嘉賓并未回避當(dāng)前具身智能從實(shí)驗(yàn)室走向車(chē)間所面臨的核心技術(shù)斷層。
首先,觸覺(jué)感知與控制閉環(huán)缺失,物理交互的“最后一厘米”有待完善。 盡管人形機(jī)器人的視覺(jué)技術(shù)成熟度已經(jīng)相當(dāng)高,但觸覺(jué)感知還在發(fā)展階段。從末端傳感器捕捉接觸力,到控制算法做出實(shí)時(shí)響應(yīng),若感知與控制閉環(huán)不夠順暢,機(jī)器人在精密插裝、柔性物料處理等場(chǎng)景中就容易出現(xiàn)動(dòng)作遲滯甚至停機(jī)風(fēng)險(xiǎn),進(jìn)而影響工序穩(wěn)定性與良率。對(duì)此的破局路徑是補(bǔ)齊觸覺(jué)交互短板,將“視-觸-力”多模態(tài)感知的深度融合作為高優(yōu)先級(jí)的攻堅(jiān)方向。
這正是 AI 研究與工業(yè)機(jī)器人技術(shù)交匯的地方。AI 模型本質(zhì)上是概率驅(qū)動(dòng)的,而制造業(yè)則是確定性驅(qū)動(dòng)的。生產(chǎn)線(xiàn)必須在一個(gè)節(jié)拍接一個(gè)節(jié)拍的運(yùn)行中,持續(xù)輸出符合公差要求的相同結(jié)果。一個(gè)“大多數(shù)時(shí)候都正確”的機(jī)器人,還不能被視為真正的生產(chǎn)資產(chǎn)。
彌合這一區(qū)別的關(guān)鍵,在于具備實(shí)時(shí)力控與運(yùn)動(dòng)控制能力,并將安全機(jī)制原生設(shè)計(jì)在控制層之中,而非事后附加。這正是工業(yè)機(jī)器人行業(yè)數(shù)十年來(lái)持續(xù)積累和打磨的核心能力,也正是將一個(gè)能力出色的 AI 模型,轉(zhuǎn)變?yōu)槟軌蛟谡鎸?shí)產(chǎn)線(xiàn)上被信任和長(zhǎng)期運(yùn)行的機(jī)器的關(guān)鍵所在。
其次,行業(yè)過(guò)于看重重硬件參數(shù)、而忽略了軟硬協(xié)同的重要性。 過(guò)度關(guān)注靈敏度參數(shù)而忽視整體協(xié)同,或?qū)е氯诵螜C(jī)器人在高溫、高頻、多粉塵的工業(yè)環(huán)境中無(wú)法穩(wěn)定執(zhí)行任務(wù)。解決這一技術(shù)難題,需要從芯片、傳感、算法進(jìn)行全棧拉通與協(xié)同優(yōu)化。只有將系統(tǒng)級(jí)魯棒性和綜合成本作為核心設(shè)計(jì)指標(biāo),而非單項(xiàng)靈敏度參數(shù),才能支撐起面向多行業(yè)的規(guī)模化復(fù)制。
最后,行業(yè)亟缺高質(zhì)量多模態(tài)數(shù)據(jù)。 行業(yè)既缺乏具備跨場(chǎng)景通用能力的大模型,又過(guò)度依賴(lài)單一視覺(jué)數(shù)據(jù),而力覺(jué)、觸覺(jué)等物理交互數(shù)據(jù)的缺失,使模型難以理解物體的真實(shí)物理屬性。與此同時(shí),各企業(yè)自建數(shù)據(jù)基地,拉低了行業(yè)整體的模型訓(xùn)練效率。破局需要從訓(xùn)練范式轉(zhuǎn)變與生態(tài)標(biāo)準(zhǔn)建設(shè)兩端同時(shí)發(fā)力。
在訓(xùn)練范式上,行業(yè)正從依賴(lài)人工示教的模仿學(xué)習(xí),加速向機(jī)器人與物理環(huán)境自主交互的自主學(xué)習(xí)演進(jìn),通過(guò)在真實(shí)物理環(huán)境中設(shè)置海量任務(wù),使模型從實(shí)際接觸數(shù)據(jù)中沉淀經(jīng)驗(yàn),從而從根本上提升算法的泛化邊界。在生態(tài)層面,推動(dòng)數(shù)據(jù)格式、硬件接口與通信協(xié)議的標(biāo)準(zhǔn)化,已成為降低重復(fù)投資、提升行業(yè)整體效率的前提條件。