
【導讀】多模態感知是人形機器人適配真實人機環境的基礎,而高性能確定性連接是感知融合的核心前提。視覺、觸覺、力傳感、IMU 等傳感器持續產生海量數據,依靠分布式通信骨干網完成時序同步,避免延遲、抖動帶來的失控與安全風險。當多模態感知與可靠通信結合,機器人才能形成連貫的環境認知,支撐穩定行走、安全交互與智能規劃。
人形機器人并非通過單一傳感器或決策點來體驗世界,而是依靠貫穿機身的連續信息流,完成感知、解讀與響應,確保傳感器、計算節點和執行器之間的數據傳輸精準同步。
本博客重點探討機器人如何通過多種模態感知世界,并講解高性能連接如何將數據流同步為統一且時間一致的環境認知信息。繼前文探討物理智能如何從實時傳感、分布式計算及確定性控制中涌現之后,本文將闡述下一個基礎層面。
現代人形機器人并非孤立的機器,而是聯網的多模態智能平臺,依賴于傳感、驅動及高性能通信的融合。此種融合正重新定義機器人在人類環境中安全可靠作業的能力邊界。
為何多模態感知不可或缺
人類并非僅憑單一感官認知所處的環境。移動過程中,我們會持續整合視覺、聽覺、觸覺、平衡感及本體感覺,以維持對環境的上下文感知。機器人要在真實的人機共存環境中運行,必須具備同等能力。單一傳感器模態不足以應對現實世界的復雜性。現代人形機器人日益融合以下多類感知技術:
視覺:實現空間理解與場景語義感知
深度感知:獲取物體外形與距離信息
聽覺:識別意圖、檢測異常、感知視野外的情況
觸覺感知:操作與接觸感知
慣性測量單元(IMU)與關節編碼器:感知機體平衡、姿態與本體狀態
力與扭矩感知:保障安全交互、感知載荷
各模態互為補充,彌補彼此局限。多種感知模式協同作用,讓機器人在運動、強光、視線遮擋、環境雜亂、信號干擾及各類不確定工況下,依然保持穩定感知能力。機器人唯有實現智能、連續且結合上下文的感知,方能表現出真正的智能行為。
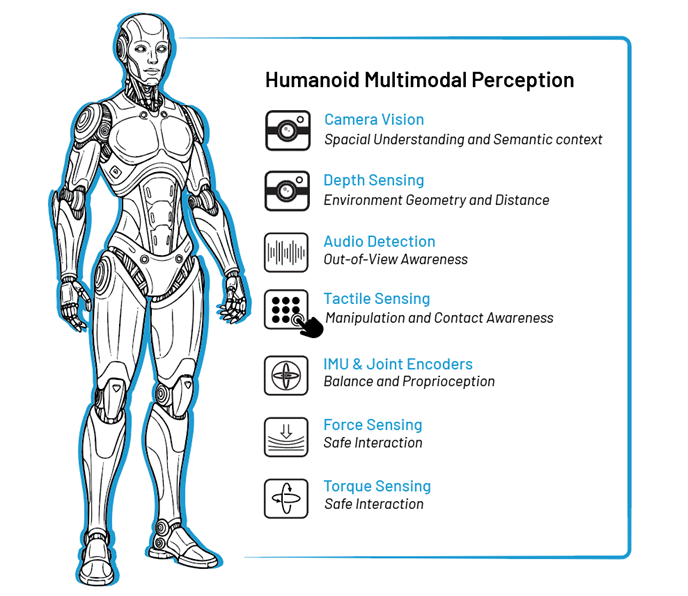
圖1:人形機器人多模態感知概覽
連接:機器人的神經系統
感知模塊會源源不斷產生數據,連接模塊則負責數據傳輸與時序同步。對人形機器人而言,連接系統就好比是協調全身的神經系統。人形機器人的架構越來越多地采用分布式互聯網絡架構,而非一體式架構。攝像區域、傳感區域及執行區域通過層級通信鏈路互連,涵蓋邊緣端較低的數據速率至高速骨干網絡連接。
頭部視覺傳感器、指尖觸覺傳感器、軀干IMU、關節力傳感器、四肢執行器及分布式處理器必須實現步調一致的通信。即便毫秒級的延遲或抖動也可能導致失穩、未能及時感知接觸事件或危險行為。倘若感知不同步,機器人不僅會減速,更將危及安全。
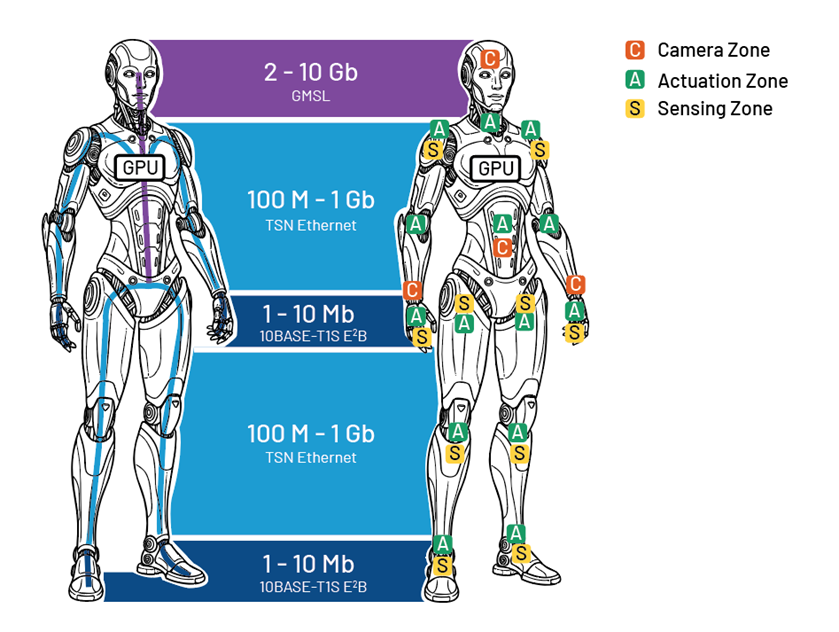
圖2:人形機器人連接架構概覽
連接骨干網
人形機器人的內部網絡必須支持以下特性:
亞毫秒級協調
確定性時序
高帶寬傳感器融合
安全關鍵型通信
受限形態下的電力與數據傳輸
上述需求推動了以下技術的應用:
時間敏感網絡(TSN)以太網
高速相機與傳感器鏈路
低延遲執行器總線
分布式傳感網絡
電力與數據復合傳輸架構
如果缺乏上述的骨干網,邊緣智能將缺乏時間同步的情境信息。網絡慢,則機器人慢。網絡不可靠,則機器人不安全。隨著感知棧日益豐富,連接需求呈指數級增長。千兆多媒體串行鏈路(GMSL)、以太網、邊緣以太網總線(E2B)等技術正相互融合,以確保整個人形機器人神經系統實現可靠通信。

表1:連接技術詳解
從數據流到統一認知
當多模態感知與確定性連接相融合,機器人便獲得了人類習以為常的能力:對自身及周圍環境的連貫認知。
憑借這種統一認知能力,機器人得以實現平滑、穩定的行走運動、更安全的人機協作、自適應的操控、預測性的運動規劃,在不確定環境下保持穩定可靠的表現。這也正是只會移動的機器人與具備理解能力的機器人的本質區別。
結論
多模態感知賦予人形機器人看懂、聽見、觸碰、感知自身姿態與受力的能力,而確定性、低時延的內部連接,是把零散傳感信號整合為統一認知的關鍵。各類傳感器各有短板,通過多模態互補來應對遮擋、強光、雜亂環境等現實挑戰;TSN、GMSL、E2B 等通信技術搭建起機器人的神經網絡,解決分布式架構下的數據同步難題,規避時序不同步帶來的運動不穩、安全隱患。
感知是信息來源,連接是同步底座,二者缺一不可。這套體系讓人形機器人不再只是簡單執行預設動作的設備,而是可以持續理解環境、自適應調整行為的智能平臺,也是未來機器人能夠在人類環境中安全、穩定、靈活作業的核心基礎。